



从六端 WSe₂ 电极到人工神经元:无掩膜直写光刻系统助力北航潘曹峰团队 Adv. Sci. 成果发表
发布日期:2026-10-29
近日北京航空航天大学潘曹峰老师、广西大学陈平老师团队将一片厚度仅约2 nm的WSe2,做成六端场效应晶体管,既能像树突一样响应光和电,又能像轴突一样沿不同晶向传递不同强度的信号,研究团队据此完成手写数字识别和机器人手势控制。该成果以“Artificial Neuron Based on Electrical Anisotropy from WSe2 Field Effect Transistors”为题发表于《Advanced Science》期刊。实现六端电极图形的关键设备之一,正是小型台式无掩膜直写光刻系统- MicroWriter ML3。
【研究背景】
传统计算架构中计算与存储分离,数据搬运带来能耗和延迟。神经形态计算试图用更接近大脑的器件与网络突破这一限制,人工神经元则是其中的基础单元。二维材料具有原子级厚度、可调光电响应和良好的柔性,被认为是构建人工突触与神经元的理想平台。不过,现有二维材料人工神经元仍面临稳定性不足、结构复杂、依赖缺陷工程或电子束辐照引入各向异性等问题。缺陷的类型和数量难以精确控制,器件性能容易波动,也增加了制备复杂度。
针对这些痛点,研究团队选择WSe2作为材料。WSe2本身具有由W、Se原子团簇与吸附层带来的本征屏蔽层效应,无需额外缺陷工程,就能在不同晶向上呈现不同的载流子迁移行为,为构建方向敏感的人工神经元提供了材料基础。
【精彩图文展示】
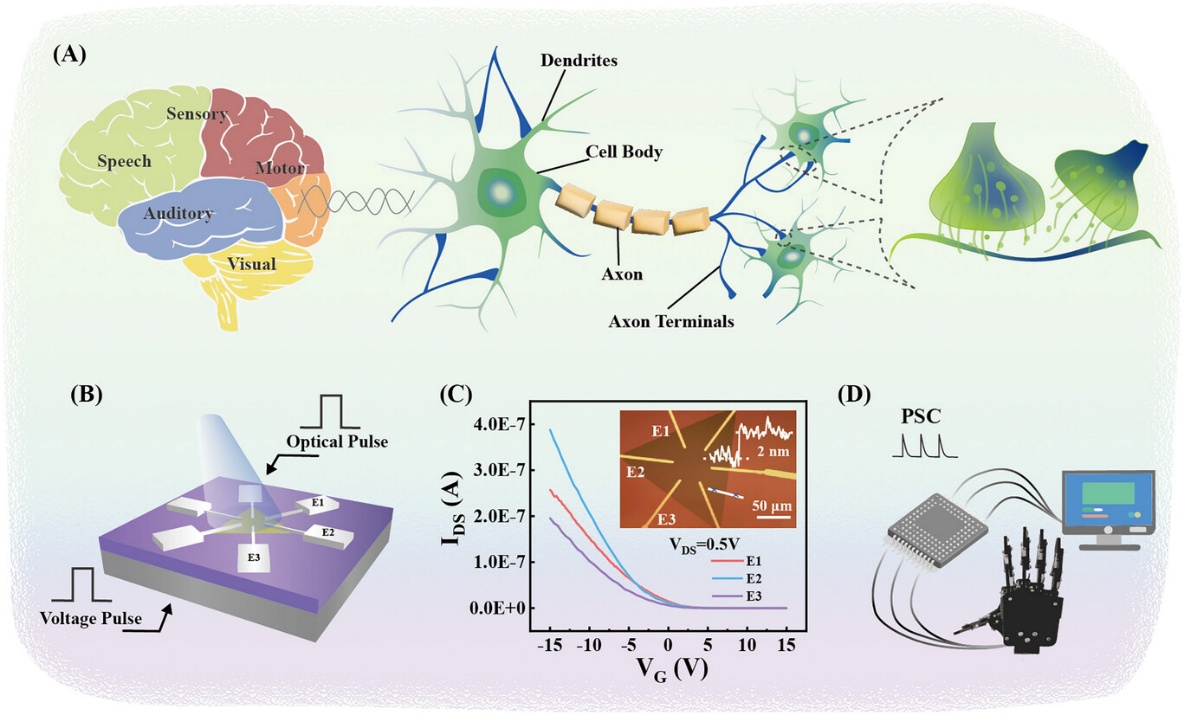
(A) 人脑功能区与神经元组成结构示意图。
(B) 基于二硒化钨(WSe₂)场效应晶体管的轴突 - 多突触神经单元结构示意图。
(C) WSe₂场效应晶体管不同角度对角电极对应的转移特性曲线;插图为 WSe₂样品的光学显微镜图与原子力显微镜(AFM)高度轮廓图。
(D) 由 WSe₂场效应晶体管实现机械臂手指控制的示意图。
六端器件设计
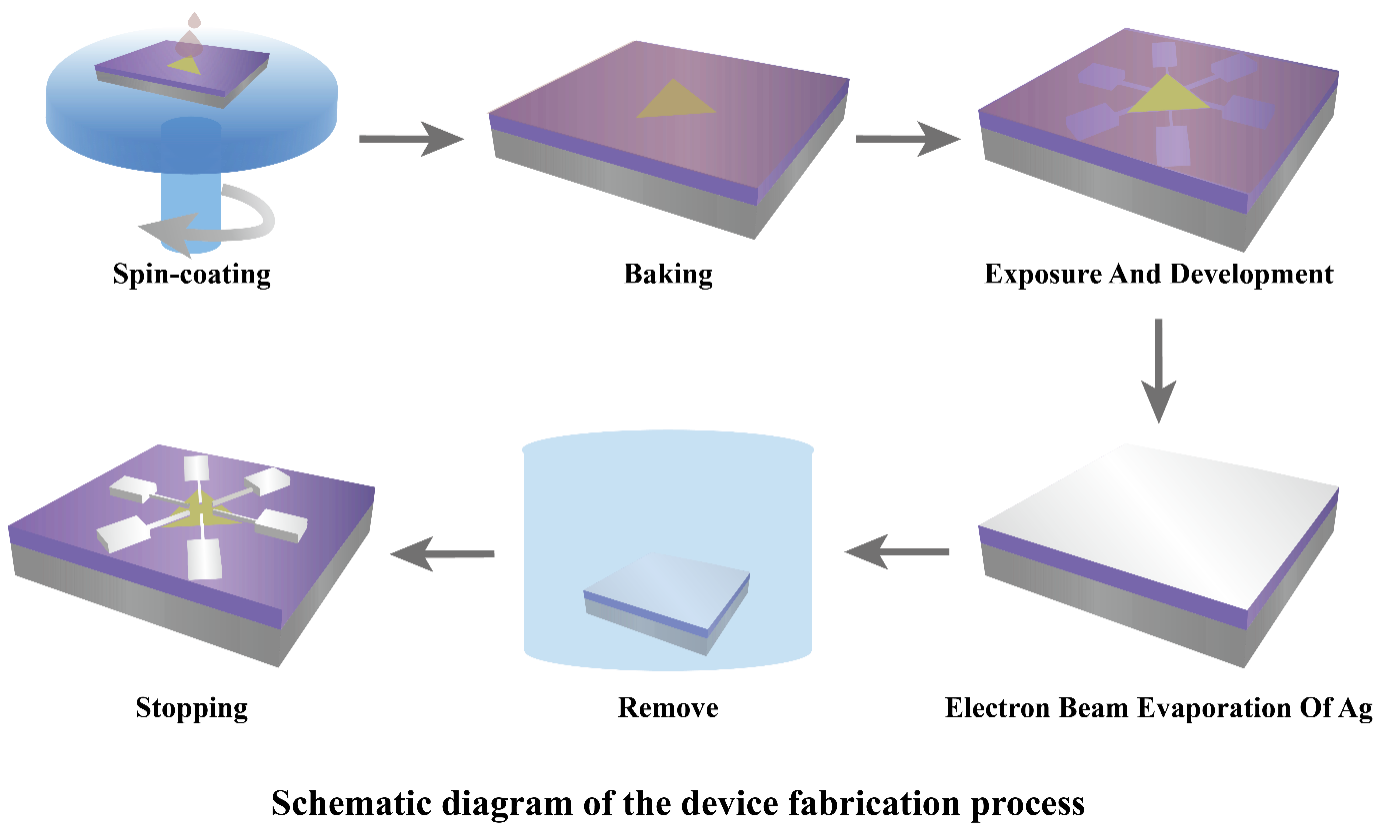
研究团队首先在285 nm SiO2/Si衬底上生长WSe2,材料厚度约2 nm。随后他们利用MicroWriter图案化加工了三对对角线银电极E1、E2、E3,相邻电极对间隔60度,形成六端WSe2场效应晶体管。器件表现为p型沟道,开关比超过10^6;在栅压为-60 V时,载流子迁移率的各向异性范围为0.16至0.95。研究还对比了不同电极对的肖特基势垒,发现势垒差异不是各向异性的主要来源,WSe2沟道本身的方向依赖传输才是关键。
六端WSe2人工神经元需要在微米级二维材料薄片上定义三对呈60度分布的对角电极,图形既要对准材料位置,又要保持多端通道的一致性。MicroWriter的无掩膜直写方式、加工一致性、设备稳定性,特别适合二维材料研究中频繁调整电极间距、角度和数量的场景,让研究者可以快速迭代六端图案,在标准正性光刻胶和剥离工艺下完成金属电极图形化,为后续各向异性电学测试、光电突触测量和机器人控制提供了器件基础。
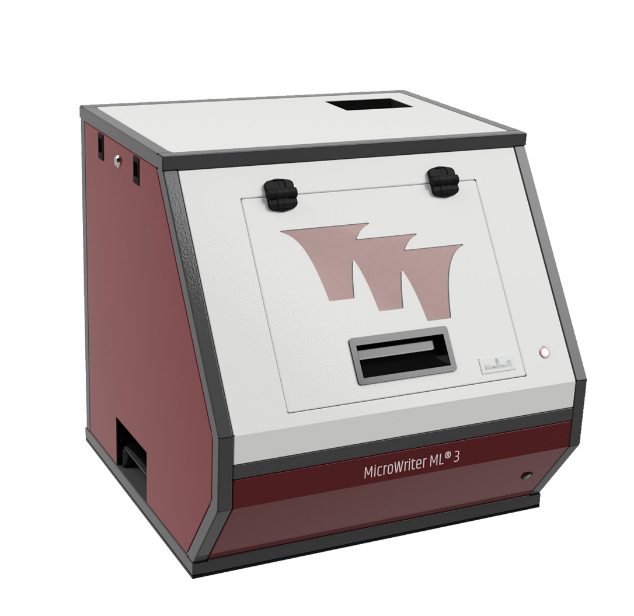
小型台式无掩膜直写光刻系统- MicroWriter ML3
人工树突功能
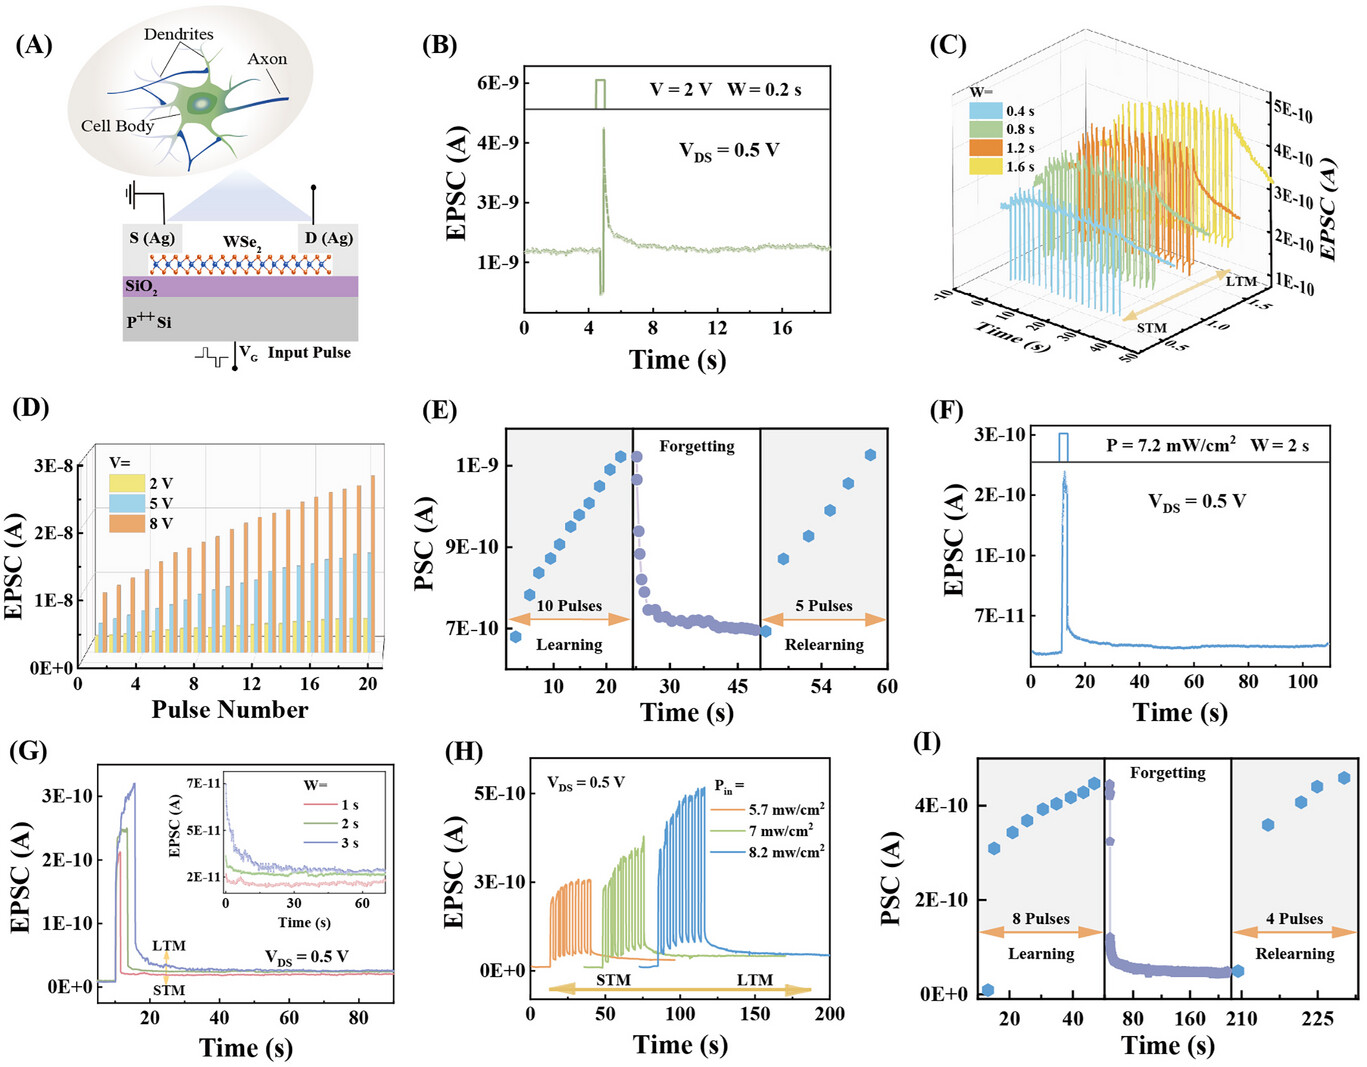
光电树突模拟。
(A) 树突结构与 WSe₂场效应晶体管器件示意图。
(B) 电压脉冲激发的兴奋性突触后电流(EPSC)。
(C) 不同电压脉冲宽度调控的兴奋性突触后电流。
(D) 不同脉冲幅值诱导的兴奋性突触后电流。
(E) 利用电压脉冲模拟 “学习 — 遗忘 — 再学习” 过程。
(F) 光脉冲激发的兴奋性突触后电流(EPSC)。
(G) 改变光脉冲宽度实现调控的兴奋性突触后电流。
(H) 改变光强实现调控的兴奋性突触后电流。
(I) 利用光脉冲模拟 “学习 — 遗忘 — 再学习” 过程。
在单端沟道上,团队用正负栅压脉冲分别诱导兴奋性突触后电流和抑制性突触后电流,模拟了长时程增强、长时程抑制、短时记忆和长时记忆。改变脉冲极性、宽度和幅度,可以调节突触权重。405 nm光脉冲同样能够触发突触后电流,单次光脉冲后的衰减时间超过95 s;在学习、遗忘和再学习测试中,8个光脉冲后电流从3.6e-10 A升至4.5e-10 A,撤光后衰减163 s,再次光照时第4个脉冲就恢复到4.6e-10 A。这说明器件具备光电协同的树突可塑性。
人工轴突功能
六端结构更接近生物神经元的多突触轴突。研究团队施加相同的电压脉冲,E1、E2、E3三个通道的突触权重变化分别为1.2e-10 A、3.0e-10 A和1.0e-10 A;双脉冲易化指数分别为77、84和61,对应的快、慢衰减时间也明显不同。光脉冲同样能诱导方向依赖的突触响应,且器件在900次连续脉冲和15 mW/cm2光强持续560 s下保持稳定。也就是说,方向不再只是器件的物理属性,而成为信息编码与处理的维度。
识别与控制演示
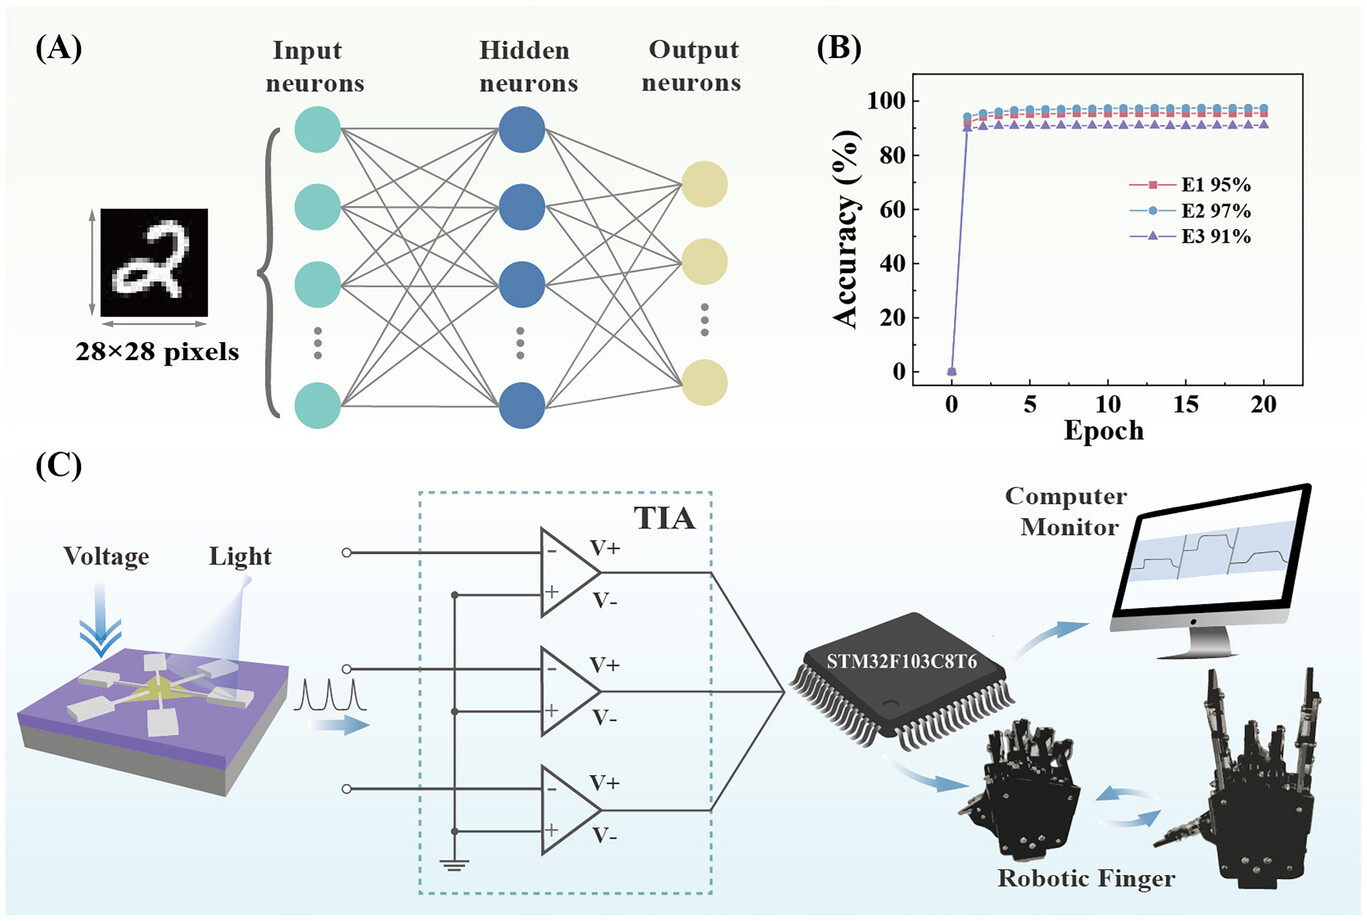
(A) MNIST 数据集以及包含 784 个输入神经元、300 个隐藏神经元和 10 个输出神经元的神经网络。
(B) 每次训练下 MNIST 仿真的识别准确率。
(C) 利用光脉冲实现机械臂手势控制的示意图。
团队最后模拟了784-300-10的三层神经网络,在MNIST手写数字识别中,E1、E2、E3三个方向分别达到95%、97%和91%的准确率。更进一步,他们将三个方向的各向异性突触电流经跨阻放大器转换为电压,再由STM32F103C8T6微控制器数字化,用于控制机械手的拇指、食指和小指。光脉冲使手指伸展,撤去光脉冲后手指弯曲,完成了从光电器件到机器人动作的闭环控制。与传统多通道控制依赖软件算法不同,这一方案把方向差异直接放在硬件中,减少了计算开销。
【总结】
这项工作把材料本征各向异性、六端器件结构和神经形态功能放在同一平台上,在同一片WSe2上同时实现人工树突与人工轴突,并展示了手写数字识别和机器人手势控制。相比依赖缺陷工程或外部修饰的方案,这种路线减少了工艺变量,也为多模态感知、边缘智能和脑启发计算提供了新的器件设计思路。


